

Mobilusis suvirinimo robotas, visiškai sukurtas kelių įrenginių bendradarbiaujančioms dirbtuvėms, turi visapusiškas trukdžių ir stabilaus veikimo struktūras. Veikimo metu jis nekelia elektromagnetinių trikdžių, mechaninių vibracijų ar veikimo konfliktų. Jis gali saugiai veikti kartu su CNC staklėmis, surinkimo linijų sistemomis, elektroniniais valdymo blokais, bandymo prietaisais ir kita gamybos įranga, nepakenkiant jų funkcijoms ar tikslumui, todėl tinka tankiai įrengtoms gamybos grindims.
Elektromagnetiniai trukdžiai kelia didelį susirūpinimą pramoninėms mašinoms. Suvirinimo veikla gali skleisti elektromagnetinius signalus, kurie kelia grėsmę tiksliam elektroniniam valdymui ir bandymo prietaisams. Mobilusis suvirinimo robotas turi profesionalų elektromagnetinį ekranavimą, apimantį vidines grandines, valdymo sistemas ir suvirinimo išvesties gnybtus, kad būtų išvengta elektromagnetinio nuotėkio. Jo elektromagnetinis spinduliavimas yra daug mažesnis už pramoninės saugos slenksčius. Tai nepakenks signalų perdavimui ar elektroninių valdymo sistemų, jutiklių, tikrinimo prietaisų ir CNC blokų duomenų tikslumui, išvengs gedimų, duomenų nukrypimų ir programų chaoso, kurį sukelia elektromagnetiniai trikdžiai.
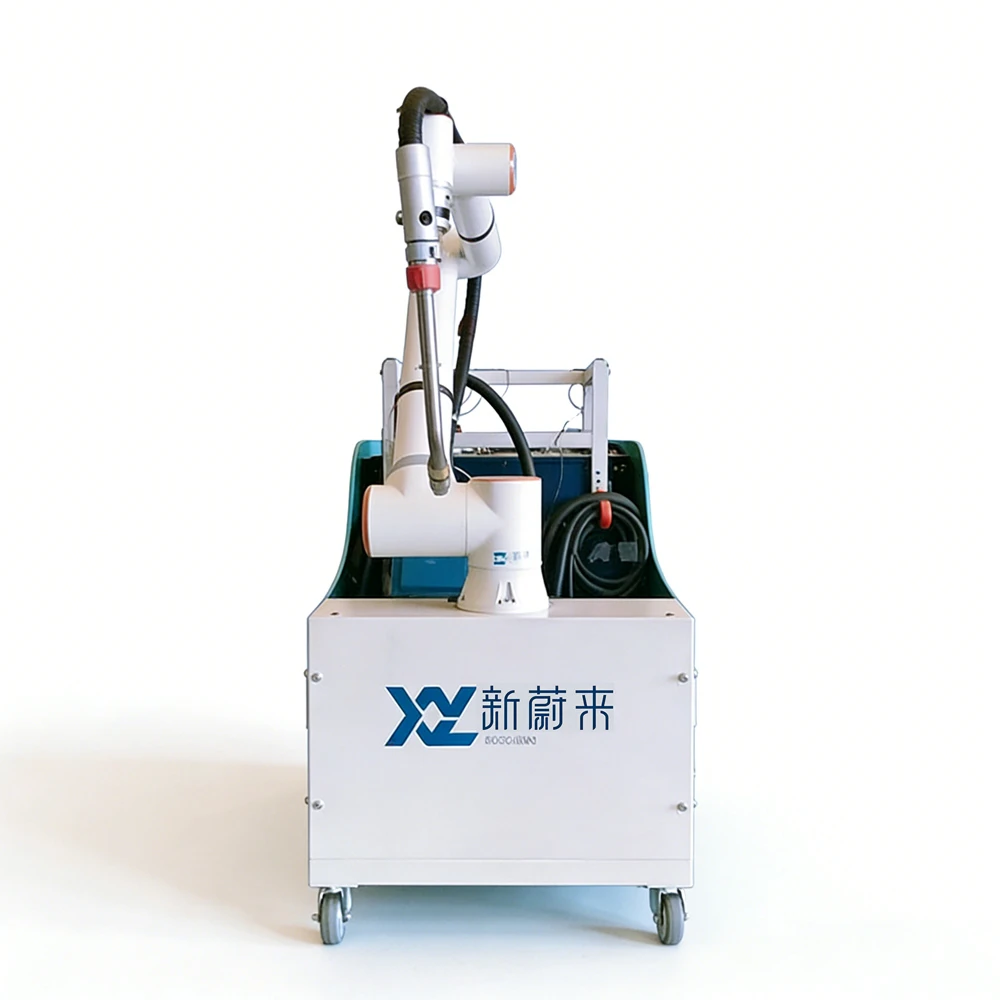
Žvelgiant iš mechaninio poveikio, robotas juda ir virina itin žemu vibracijos lygiu. Smūgius sugeriančios neslidžios konstrukcijos užtikrina tolygius ir sklandžius judėjimo ir suvirinimo judesius be staigių ar stipraus drebėjimo. Vibracijos per grindis neperduodamos gretimoms mašinoms. Vibracijai jautriems tikslaus apdorojimo ir matavimo prietaisams jo veikimo vibracija nedaro neigiamos įtakos tikslumui ir stabilumui ir apsaugo nuo ruošinio paklaidų bei matavimo klaidų, kurias sukelia vibracija. Veikimo triukšmas yra pastovus ir valdomas be aštrių ar staigių garsų, todėl nesukels akustinės taršos ir netrikdys jutiklio atpažinimo bei rankinių veiksmų.
Be to, stabilizuotos įtampos ir dažnio reguliuojamos grandinės ir valdymo sistemos pašalina įtampos svyravimus ir dažnio mutacijas. Robotas nedestabilizuos gamyklos maitinimo šaltinio ir neapsaugos nuo incidentų, tokių kaip maitinimo šaltinio turbulencija, netikėtas pakartotinis paleidimas ir nenormali kitų įrenginių būsena. Jo veikimo logika ir signalų sistemos veikia savarankiškai, be signalų susidūrimų ar programų konfliktų su išorine įranga. Kelios mašinos gali veikti vienu metu be tarpusavio trikdžių. Patikrintas atliekant išsamius pramoninius bandymus vietoje, šis robotas pasiekia patikimą bendradarbiavimo našumą net ir labai apgyvendintose įrangos išdėstymo vietose, kuriose nėra trikdžių rizikos. Tai užtikrina stabilią dirbtuvių darbo eigą ir veiksmingą kelių mašinų koordinavimą bei patikimas saugios ir efektyvios gamybos garantijas.


